LeRobot: Hugging Face etabliert PyTorch-Stack für Robot Learning
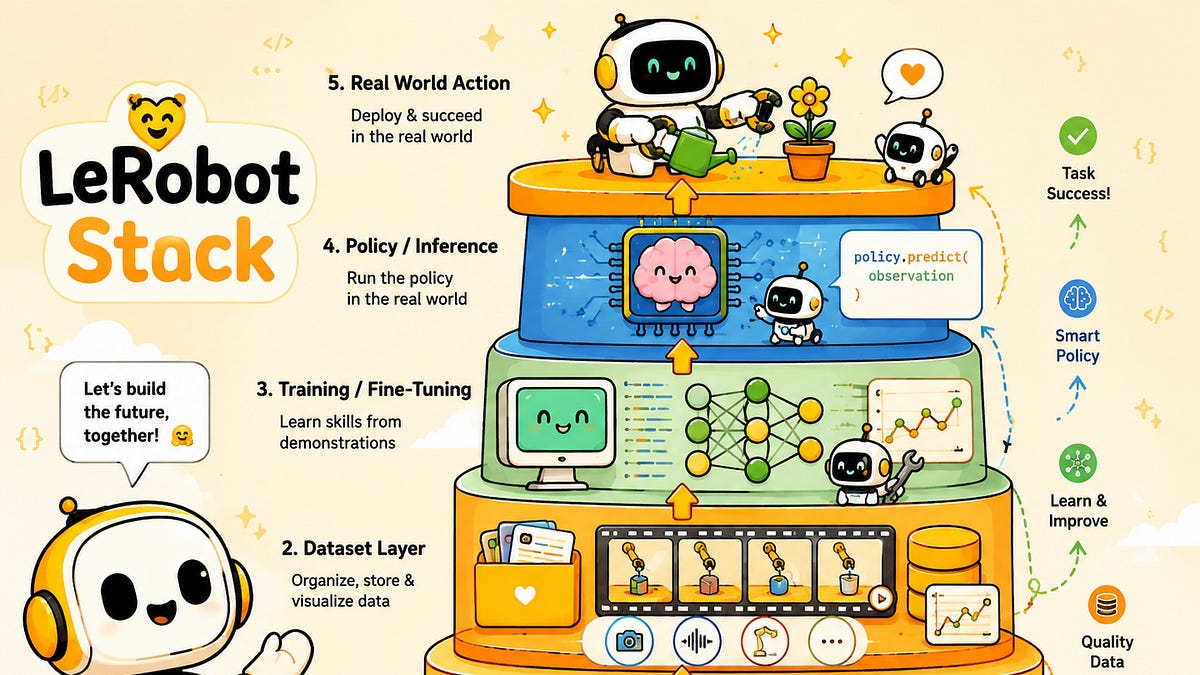
LeRobot adressiert ein strukturelles Problem im Robot Learning, das lange nicht an den Modellen selbst lag: ACT und Diffusion Policy funktionierten bereits, aber jedes Labor pflegte eigene, inkompatible Datensatzformate, Teleoperations-Rigs und Trainingsschleifen – oft als Nacht-und-Nebel-Lösungen kurz vor Deadlines entstanden. Hugging Face hat darauf nicht mit einem neuen Modell geantwortet, sondern mit einem Protokoll: einem einheitlichen Stack aus Datensatzstandard, Trainingsloop und Hardware-Treibern, der Kompatibilität zwischen Projekten erst möglich macht. Das ICLR-2026-Paper verleiht dem Vorhaben wissenschaftliche Legitimation, während NVIDIA-Beiträge – konkret GR00T und Isaac Teleop – die industrielle Verankerung unterstreichen. Die Analogie zur USB-Schnittstelle, die der Beitrag zieht, ist dabei bewusst gewählt: Transformative Wirkung entsteht hier gerade durch Nüchternheit und Standardisierung statt durch algorithmische Neuheit. Das Projekt folgt dem Muster, das Hugging Face bereits in NLP etabliert hat – die `from_pretrained`-Abstraktion von Transformers machte BERT-Reimplementierungen aus Papier-Anhängen obsolet; Diffusers wiederholte das für Bildgenerierung. LeRobot soll dieselbe Rolle für die Robotik übernehmen und Forschungsgruppen von der Infrastrukturarbeit entlasten, sodass Ergebnisse tatsächlich reproduzierbar und kombinierbar werden.
- LeRobot ist durch ein ICLR-2026-Paper wissenschaftlich untermauert – eines der wenigen Robotik-Infrastruktur-Projekte mit Peer-Review-Basis auf Top-Konferenz-Niveau.
- NVIDIA hat konkrete Beiträge beigesteuert: das humanoides Modell GR00T sowie Isaac Teleop als Teleoperations-Komponente.
- Das Kernproblem war laut Beitrag nicht Architektur, sondern Koordination: Datensatzformate, Trainingsloops und Roboter-Treiber waren zwischen Labs nicht austauschbar.
- Als funktionsfähige Vorläufer-Modelle werden ACT (Action Chunking with Transformers) und Diffusion Policy explizit genannt – beide liefen, aber ohne gemeinsame Infrastruktur.
- Der vollständige Artikel ("Everything is a policy") ist hinter einer Bezahlschranke (Paid Subscriber) zugänglich – der öffentliche Auszug endet vor den technischen Details.
Frag die KI zum Artikel
Folgefragen zu Headline, Quelle und Volltext — Antwort streamt in wenigen Sekunden.
Verwandte Beiträge
- LAUNCHreddit.com2w
HuggingFace veröffentlicht Microduck: Open-Source-Roboter für 400 Dollar
- MEINUNGthesequence.substack.com3d
Robotik wartet auf ihren ChatGPT-Moment: Generalistische Modelle als Schlüssel
- FORSCHUNGarxiv.org0mo
AdvDex: Geschickliche Robotermanipulation aus menschlichen Demos via adversarialem Lernen
LeRobot: Hugging Face etabliert PyTorch-Stack für Robot Learning
LeRobot adressiert ein strukturelles Problem im Robot Learning, das lange nicht an den Modellen selbst lag: ACT und Diffusion Policy funktionierten bereits, aber jedes Labor pflegte eigene, inkompatible Datensatzformate, Teleoperations-Rigs und Trainingsschleifen – oft als Nacht-und-Nebel-Lösungen kurz vor Deadlines entstanden. Hugging Face hat darauf nicht mit einem neuen Modell geantwortet, sondern mit einem Protokoll: einem einheitlichen Stack aus Datensatzstandard, Trainingsloop und Hardware-Treibern, der Kompatibilität zwischen Projekten erst möglich macht. Das ICLR-2026-Paper verleiht dem Vorhaben wissenschaftliche Legitimation, während NVIDIA-Beiträge – konkret GR00T und Isaac Teleop – die industrielle Verankerung unterstreichen. Die Analogie zur USB-Schnittstelle, die der Beitrag zieht, ist dabei bewusst gewählt: Transformative Wirkung entsteht hier gerade durch Nüchternheit und Standardisierung statt durch algorithmische Neuheit. Das Projekt folgt dem Muster, das Hugging Face bereits in NLP etabliert hat – die `from_pretrained`-Abstraktion von Transformers machte BERT-Reimplementierungen aus Papier-Anhängen obsolet; Diffusers wiederholte das für Bildgenerierung. LeRobot soll dieselbe Rolle für die Robotik übernehmen und Forschungsgruppen von der Infrastrukturarbeit entlasten, sodass Ergebnisse tatsächlich reproduzierbar und kombinierbar werden.
- LeRobot ist durch ein ICLR-2026-Paper wissenschaftlich untermauert – eines der wenigen Robotik-Infrastruktur-Projekte mit Peer-Review-Basis auf Top-Konferenz-Niveau.
- NVIDIA hat konkrete Beiträge beigesteuert: das humanoides Modell GR00T sowie Isaac Teleop als Teleoperations-Komponente.
- Das Kernproblem war laut Beitrag nicht Architektur, sondern Koordination: Datensatzformate, Trainingsloops und Roboter-Treiber waren zwischen Labs nicht austauschbar.
- Als funktionsfähige Vorläufer-Modelle werden ACT (Action Chunking with Transformers) und Diffusion Policy explizit genannt – beide liefen, aber ohne gemeinsame Infrastruktur.
- Der vollständige Artikel ("Everything is a policy") ist hinter einer Bezahlschranke (Paid Subscriber) zugänglich – der öffentliche Auszug endet vor den technischen Details.
Frag die KI zum Artikel
Folgefragen zu Headline, Quelle und Volltext — Antwort streamt in wenigen Sekunden.
Verwandte Beiträge
- LAUNCHreddit.com2w
HuggingFace veröffentlicht Microduck: Open-Source-Roboter für 400 Dollar
- MEINUNGthesequence.substack.com3d
Robotik wartet auf ihren ChatGPT-Moment: Generalistische Modelle als Schlüssel
- FORSCHUNGarxiv.org0mo
AdvDex: Geschickliche Robotermanipulation aus menschlichen Demos via adversarialem Lernen