Anthropic startet Model Hardware Standard für KI-Steuerung physischer Geräte
Der Model Hardware Standard (MHS) entstand laut Anthropic Technical Staffer Alek Kemeny aus der Beobachtung eines konkreten Experiments: Neurowissenschaftler Arco Bast vom HHMI Janelia Research Campus in Ashburn, Virginia, hatte mühsam eine Schnittstelle entwickelt, um rotierende Laserstrahlen, Mikroskope und Kameras in seinem Gehirnforschungsexperiment zu koordinieren. Diese Beobachtung brachte Kemeny auf die Idee, ein universelles Interface für beliebige physische Hardware zu schaffen. MHS fungiert als Übersetzungsschicht zwischen KI-Agenten und Geräten – Geräte können so über ein Netzwerk miteinander kommunizieren, ohne dass für jede Gerätekombination ein eigenes Brückenprogramm geschrieben werden muss. Ein zentrales Element ist ein standardisiertes Tagging-System: Jedes Gerät trägt kodierte Informationen über physische Eigenschaften (etwa Gewicht und Bewegungsradius eines Roboterarms), einstellbare Parameter, Messmethoden und Sicherheitsgrenzen. Diese Tags werden in einer Referenzdatei gebündelt, die einem KI-Modell schnell alle relevanten Informationen über unbekannte Hardware bereitstellt – auch wenn das Modell nie explizit auf dieses Gerät trainiert wurde. Die Integration mit dem Model Context Protocol (MCP) erlaubt es Modellen wie Claude, Experimente in natürlicher Sprache zu steuern, Parameter in Echtzeit anzupassen und in bestimmten Fällen Hardwarefehler selbstständig zu beheben. Anthropic bezeichnet den aktuellen Stand als „Research Preview" und arbeitet zunächst mit ausgewählten wissenschaftlichen Labors und Fertigungsunternehmen zusammen; langfristig soll MHS e
- Inspiration für MHS kam direkt vom HHMI Janelia Research Campus in Ashburn, Virginia, wo Neurowissenschaftler Arco Bast an Experimenten zur Gedächtnisbildung arbeitete.
- MHS-Geräte lassen sich auch ohne KI direkt per Kommandozeile oder API-Code-Dateien in Echtzeit steuern – der Standard ist nicht zwingend an KI-Modelle gebunden.
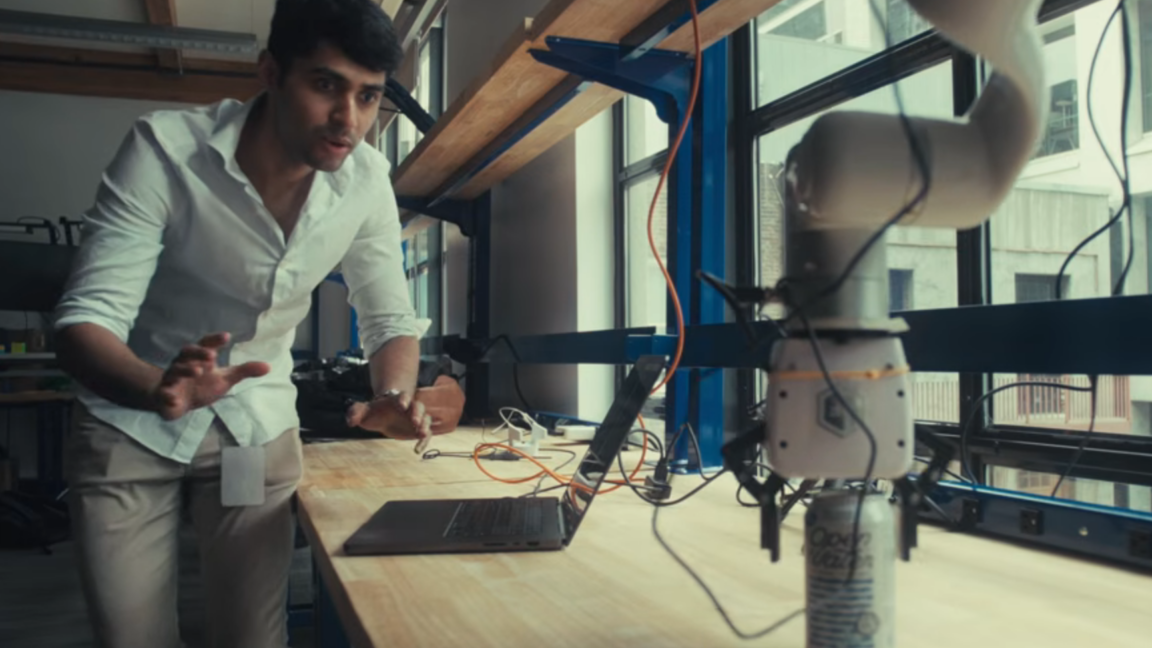
- Claude demonstrierte im Video eigenständiges Schlussfolgern: Der Roboterarm-Greifvorgang für eine Aluminiumdose war nicht Teil des Trainings, wurde aber vom Modell hergeleitet.
- Zu den Launch-Partnern zählen neben AWS Strands Robots, Hugging Face LeRobot und Universal Robots auch Automata und Raspberry Pi.
- In frühen Tests mit wissenschaftlichen Partnern über das vergangene Jahr konnte MHS die Geräte-Integrationszeit laut Anthropic messbar verkürzen und schnellere Iterations-Zyklen ermöglichen.
Frag die KI zum Artikel
Folgefragen zu Headline, Quelle und Volltext — Antwort streamt in wenigen Sekunden.
Verwandte Beiträge
Anthropic startet Model Hardware Standard für KI-Steuerung physischer Geräte
Der Model Hardware Standard (MHS) entstand laut Anthropic Technical Staffer Alek Kemeny aus der Beobachtung eines konkreten Experiments: Neurowissenschaftler Arco Bast vom HHMI Janelia Research Campus in Ashburn, Virginia, hatte mühsam eine Schnittstelle entwickelt, um rotierende Laserstrahlen, Mikroskope und Kameras in seinem Gehirnforschungsexperiment zu koordinieren. Diese Beobachtung brachte Kemeny auf die Idee, ein universelles Interface für beliebige physische Hardware zu schaffen. MHS fungiert als Übersetzungsschicht zwischen KI-Agenten und Geräten – Geräte können so über ein Netzwerk miteinander kommunizieren, ohne dass für jede Gerätekombination ein eigenes Brückenprogramm geschrieben werden muss. Ein zentrales Element ist ein standardisiertes Tagging-System: Jedes Gerät trägt kodierte Informationen über physische Eigenschaften (etwa Gewicht und Bewegungsradius eines Roboterarms), einstellbare Parameter, Messmethoden und Sicherheitsgrenzen. Diese Tags werden in einer Referenzdatei gebündelt, die einem KI-Modell schnell alle relevanten Informationen über unbekannte Hardware bereitstellt – auch wenn das Modell nie explizit auf dieses Gerät trainiert wurde. Die Integration mit dem Model Context Protocol (MCP) erlaubt es Modellen wie Claude, Experimente in natürlicher Sprache zu steuern, Parameter in Echtzeit anzupassen und in bestimmten Fällen Hardwarefehler selbstständig zu beheben. Anthropic bezeichnet den aktuellen Stand als „Research Preview" und arbeitet zunächst mit ausgewählten wissenschaftlichen Labors und Fertigungsunternehmen zusammen; langfristig soll MHS e
- Inspiration für MHS kam direkt vom HHMI Janelia Research Campus in Ashburn, Virginia, wo Neurowissenschaftler Arco Bast an Experimenten zur Gedächtnisbildung arbeitete.
- MHS-Geräte lassen sich auch ohne KI direkt per Kommandozeile oder API-Code-Dateien in Echtzeit steuern – der Standard ist nicht zwingend an KI-Modelle gebunden.
- Claude demonstrierte im Video eigenständiges Schlussfolgern: Der Roboterarm-Greifvorgang für eine Aluminiumdose war nicht Teil des Trainings, wurde aber vom Modell hergeleitet.
- Zu den Launch-Partnern zählen neben AWS Strands Robots, Hugging Face LeRobot und Universal Robots auch Automata und Raspberry Pi.
- In frühen Tests mit wissenschaftlichen Partnern über das vergangene Jahr konnte MHS die Geräte-Integrationszeit laut Anthropic messbar verkürzen und schnellere Iterations-Zyklen ermöglichen.
Frag die KI zum Artikel
Folgefragen zu Headline, Quelle und Volltext — Antwort streamt in wenigen Sekunden.